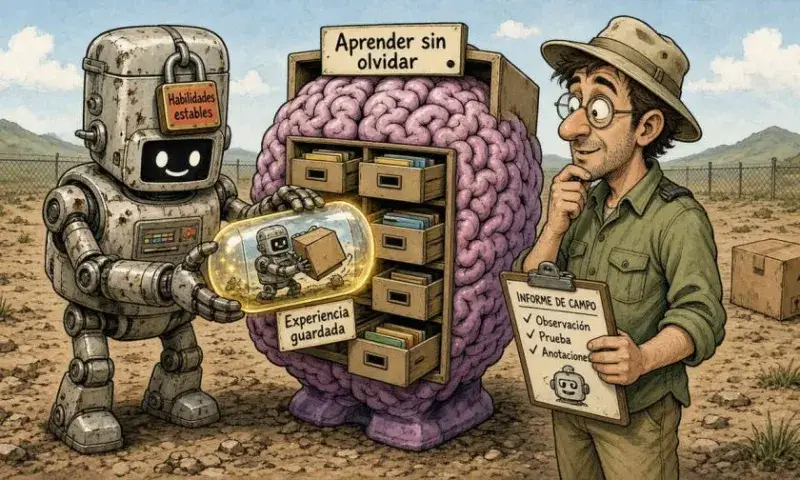
Especialistas de Skylark Labs, junto a colaboradores de Carnegie Mellon University y University of California, Berkeley, propusieron una nueva arquitectura para la inteligencia artificial en la robótica. El sistema, denominado Continual Field-Adaptive Models o CFAMs, permite a las máquinas guardar experiencias útiles de manera local durante su operación en el terreno, con el fin de ajustarse a variaciones del entorno sin necesidad de reentrenar por completo el modelo principal de aprendizaje.
La investigación apunta a resolver uno de los retos principales del despliegue robótico fuera de laboratorios controlados, donde las condiciones de las superficies, la posición de los objetos o el peso de la carga cambian constantemente. Al mismo tiempo, el método busca evitar el denominado olvido catastrófico, un fenómeno en el cual los sistemas aprenden información nueva pero pierden parte de las destrezas que ya dominaban.
Cómo opera la memoria local en los robots
La arquitectura organiza las capacidades estables en tres componentes denominados corteza Sensorial, corteza de Razonamiento y corteza de Acción, las cuales se mantienen congeladas tras un entrenamiento previo. Para registrar las vivencias operativas, el sistema incorpora un módulo independiente llamado Capsule Field, cuyos espacios de memoria almacenan casos de desempeño exitoso para recuperarlos ante situaciones similares.
Asimismo, la propuesta incluye una Transformación Residual Geométrica para redirigir movimientos previamente aprendidos hacia nuevas orientaciones espaciales sin requerir un aprendizaje desde cero. Los creadores probaron el desarrollo en cinco plataformas físicas distintas, que abarcan manipuladores, robots cuadrúpedos, humanoides, cuadricópteros y vehículos todoterreno.
Resultados experimentales y aplicaciones
En las pruebas documentadas mediante simulaciones secuenciales, el método registró una transferencia hacia atrás de -0,5 puntos porcentuales, un indicador favorable frente al retroceso de -11,4 puntos reportado con otros procedimientos de adaptación como LoRA. Durante los ensayos operativos con variaciones cercanas al entrenamiento inicial, el porcentaje de efectividad en las acciones subió desde el 74,0% hasta el 87,9%.
Los investigadores señalan que este tipo de aprendizaje autónomo local resulta especialmente útil en escenarios complejos donde la conectividad con centros de datos o con la nube es limitada o inexistente, tales como la inspección en túneles mineros, estructuras afectadas por sismos, instalaciones con presencia de radiación o misiones de exploración planetaria y en el océano profundo.