Investigadores de la Universidad de California en Los Ángeles desarrollaron PhoneBot, un robot bípedo de 48,3 centímetros y 1,8 kilos que utiliza un teléfono inteligente en el torso para percibir su posición y calcular movimientos. El equipo presentó el proyecto en un estudio publicado en arXiv el 6 de octubre de 2026 y mostró que el prototipo puede caminar y ponerse de pie después de quedar boca abajo.
El teléfono procesa movimientos y señales de la cámara
El móvil usa sus sensores para detectar la inclinación del robot y su procesador para calcular órdenes destinadas a sus 13 articulaciones motorizadas. La cámara permite interpretar lo que tiene enfrente. Las instrucciones llegan por Wi-Fi a una placa electrónica que se comunica con los motores, según la documentación del proyecto.
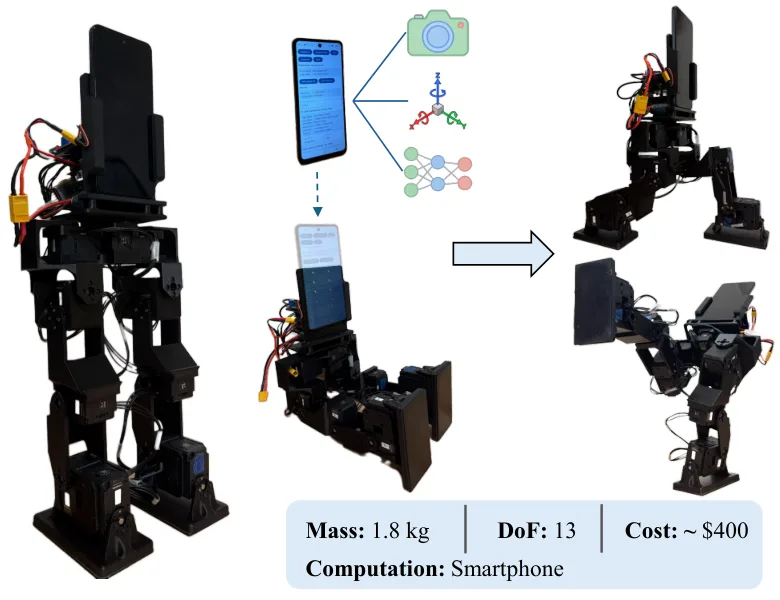
El equipo entrenó el sistema de control en simulaciones mediante aprendizaje por refuerzo. Durante ese proceso detectó que el robot tendía a favorecer una pierna e incorporó un mecanismo para promover movimientos simétricos. Luego trasladó el sistema al prototipo físico, de acuerdo con el estudio técnico.
En las demostraciones, PhoneBot también detectó a una persona con la cámara y giró el torso hacia ella. Esa prueba no demuestra que pueda seguirla caminando de manera autónoma por distintos entornos. El robot incluye funciones de conversación, pero el reconocimiento de voz y el modelo de lenguaje se ejecutan en un ordenador externo.
El diseño requiere 13 motores y tiene límites de uso
Entre los teléfonos probados figura un Honor 9, modelo lanzado en 2017, además de tres teléfonos Android económicos más recientes. Según los investigadores, el Honor 9 ejecutó las funciones principales evaluadas, excepto el mapeo del entorno mediante ARCore, que no estaba disponible en ese dispositivo en Estados Unidos. El equipo no atribuye todas las pruebas físicas a ese teléfono.
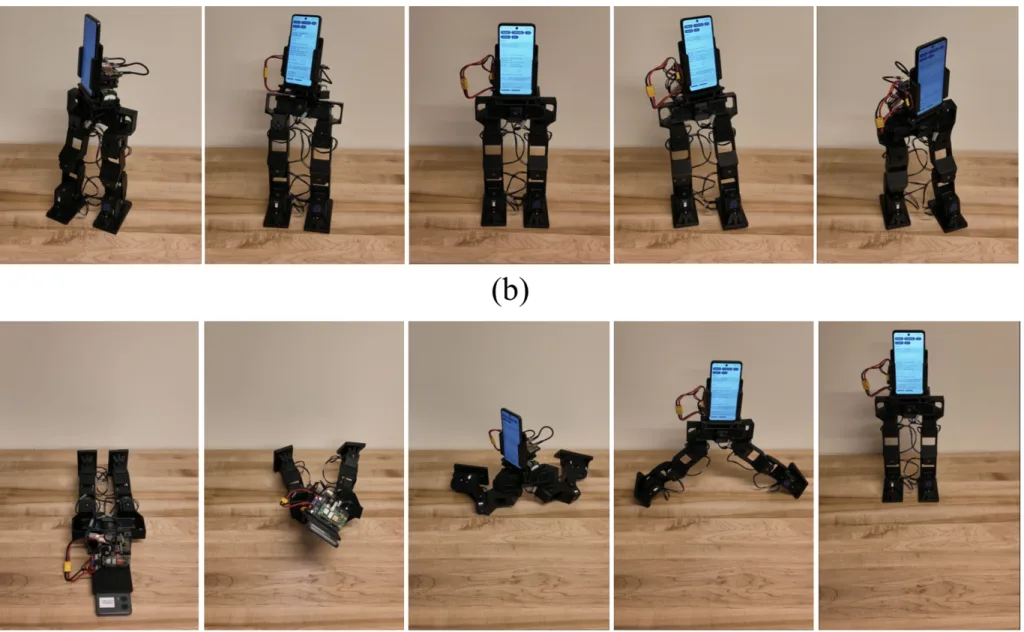
Los investigadores calculan que fabricar el cuerpo cuesta unos 400 dólares, sin incluir el teléfono; buena parte del gasto corresponde a los 13 motores. Publicaron archivos de diseño e instrucciones, pero la licencia restringe los usos comerciales. Por esa limitación, los materiales no cumplen los criterios habituales del hardware de código abierto.
PhoneBot fue entrenado para caminar sobre superficies planas y sus motores económicos limitan sus capacidades. No tiene brazos para agarrar objetos. El equipo plantea añadir brazos ligeros y probar terrenos más complejos.
Un antecedente con ruedas precedió al robot bípedo
En 2021, investigadores de Intel Labs presentaron OpenBot, un proyecto que usaba un teléfono como centro de control de un vehículo con ruedas. Su cuerpo podía construirse por unos 50 dólares, según la publicación del proyecto. PhoneBot lleva esa idea a un robot de dos piernas, cuyo equilibrio exige coordinar articulaciones mientras distribuye el peso.